Humanoid Locomotion from Scratch
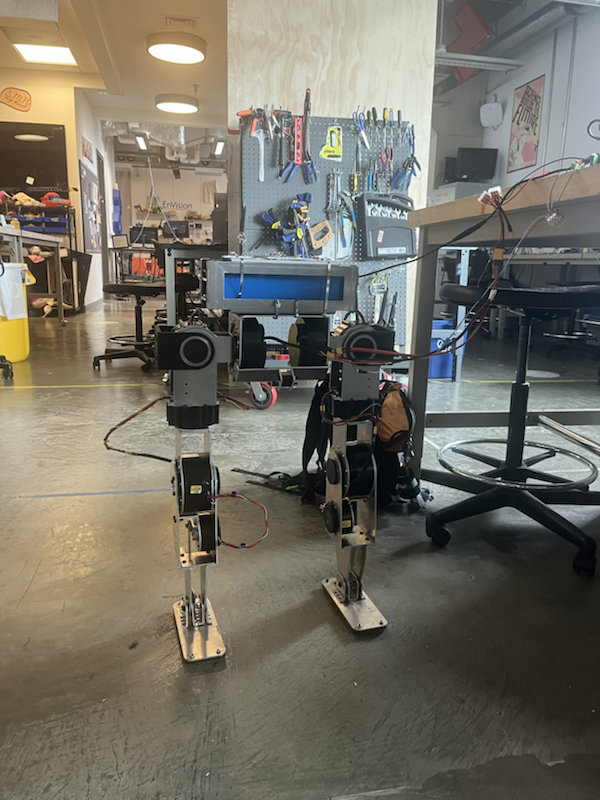
The mechanical one.
First movements
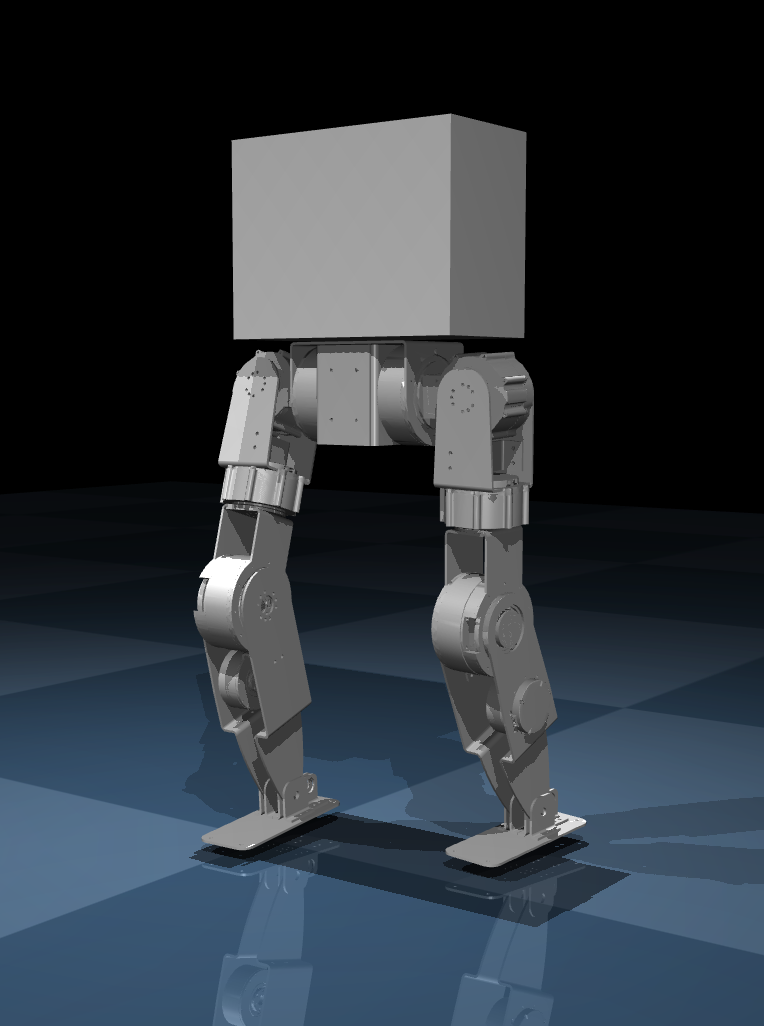
Digital Twin
Data collection using IK for actuation in sim using actuatornets (actuator neural networks)
Work in progress.
RL in IsaacLab
Parallelized
The mechanical one.
First movements
Digital Twin
Data collection using IK for actuation in sim using actuatornets (actuator neural networks)
Work in progress.
RL in IsaacLab
Parallelized